激光位移传感器频响特性的物理基础
激光位移传感器在动态测量场景中,其输出信号无法瞬时跟随目标物体的位移变化,这种滞后现象由内部光学系统、探测器响应速度及信号处理电路共同决定。频响曲线直观展示了传感器在不同频率输入信号下的幅值增益与相位偏移,是评估动态测量精度的核心指标。当目标物体以高频振动时,若传感器带宽不足,输出信号会出现幅值衰减和相位滞后,导致测量数据失真。因此,理解频响特性有助于在选型阶段匹配实际工况的频率需求,避免因动态响应不足引发的系统性误差。
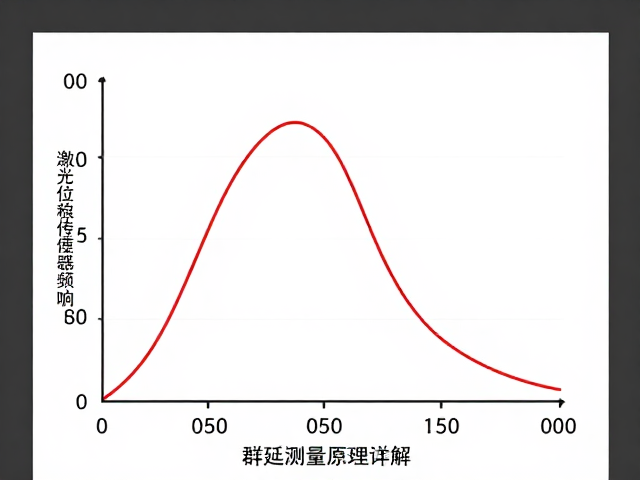
频响曲线通常表现为低通滤波特性,随着频率升高,传感器的增益逐渐下降,相位滞后角度随之增加。这一特性源于光电二极管的载流子产生与收集需要时间,以及后续放大滤波电路对高频信号的抑制作用。在实际应用中,工程师需关注传感器的-3dB带宽,即增益下降至直流增益的70.7%时的频率点,该参数标志着传感器能有效响应的最高频率上限。超出此频率范围,测量结果的可靠性将显著降低,必须通过理论模型或实测数据评估误差范围。
群延迟的定义及其在动态测量中的意义
群延迟描述了信号中不同频率分量通过传感器系统时所经历的时间延迟差异,反映了信号包络的传输时间。在激光位移测量中,若群延迟为常数,则所有频率分量同步延迟,信号波形保持不变;若群延迟随频率变化,信号不同频率成分到达时间不一致,导致波形畸变。对于需要高精度同步测量的多传感器系统,群延迟的稳定性直接影响时间轴对齐的准确性,是评估动态性能的关键隐性参数。
与相位延迟不同,群延迟关注的是信号能量传输的速度,而非单一正弦波的相位变化。相位延迟会随频率线性增加,而群延迟是其对频率的导数。在非线性相位系统中,群延迟的变化会导致脉冲信号展宽或产生振铃效应。激光位移传感器内部若包含数字滤波或过采样处理,群延迟往往呈现非线性特征,这在高速扫描或振动分析中尤为显著,需通过严密的数学推导或专用仪器进行量化分析。
频响曲线的测量方法与技术实现
测量频响曲线需向传感器输入已知频率和幅值的正弦位移信号,并记录输出信号的幅值和相位。常用方法包括使用高精度振台驱动反射镜产生正弦运动,或利用调制光源模拟高频位移变化。输入信号频率需覆盖从直流到传感器极限带宽的范围,步长设置应足够密集以捕捉曲线细节。输出信号通过锁相放大器或高速数据采集卡同步采集,计算各频率点的幅值比和相位差,最终绘制出土笛图或波特图。
测量过程中需严格控制环境干扰,振动隔离和光学对准精度直接影响数据有效性。激光束需垂直入射至反射面,避免入射角变化引起的光强波动和非线性误差。对于高频测量,反射镜的质量和刚性需满足动力学要求,确保其运动严格遵循正弦规律。数据采集系统的采样率必须远高于输入信号频率,以满足奈奎斯特采样定理,防止混叠现象干扰幅值和相位的计算结果。
群延迟的测量原理与数据处理
群延迟测量通常通过相位-频率关系推导得出,利用矢量网络分析仪或专用相位检测模块获取不同频率下的相位滞后值。将相位数据对频率求导,即可得到群延迟曲线。若传感器内部存在数字处理环节,群延迟可能包含固定的计算延迟和随频率变化的动态延迟。实际测量中,常采用扫频正弦法或脉冲响应法,后者通过输入宽频脉冲信号,提取系统的阶跃响应,再通过微分运算获得群延迟信息。
数据处理时需消除系统固有延迟的影响,如光源调制周期、探测器响应时间及电缆传输延迟。通过对比标准参考通道与测量通道,可分离出色散效应引起的群延迟变化。对于高精度应用,需考虑温度漂移对光学元件折射率的影响,进而改变光程和相位特性。测量结果应以毫秒或微秒为单位标注,并结合幅频特性综合评估传感器在特定频率下的动态误差,为后续信号补偿提供数据支持。
典型应用场景与参数关联分析
在工业在线检测中,激光位移传感器常用于监测旋转部件振动或快速移动工件的表面轮廓。若工件振动频率接近传感器带宽上限,频响曲线显示的幅值衰减会导致振动幅度测量值偏低。例如,某型号激光位移传感器-3dB带宽为5kHz,当测量频率为5kHz的正弦振动时,输出幅值约为真实值的70.7%,相位滞后约45度。工程师需根据此特性,对高频测量数据进行幅值补偿和相位校正,以还原真实运动状态。
在半导体封装测试中,晶圆划片过程的动态定位精度要求极高,传感器需在毫秒级时间内响应微米级位移变化。此时,群延迟的稳定性比幅值响应更为关键,过大的群延迟变化会导致定位信号与动作执行不同步。通过实测群延迟曲线,可识别传感器内部滤波电路的非线性特性,进而优化控制算法中的预测模型。此类高精度场景下,传感器选型需结合频响和群延迟数据,确保动态响应满足工艺时序要求。