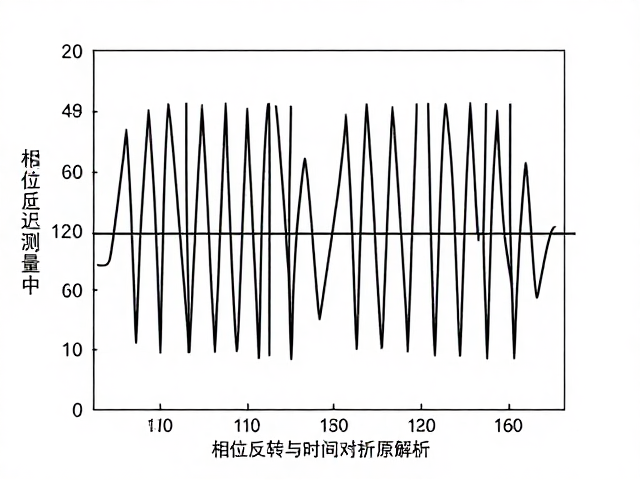
相位反转的物理本质与群延迟定义
群延迟是描述信号包络在通过线性系统时产生的时间延迟效应,其数学定义为相位对角频率的负导数,即 $\tau_g(\omega) = -\frac{d\phi(\omega)}{d\omega}$。在声学测量与电子系统分析中,相位曲线 $\phi(\omega)$ 的连续性至关重要,任何非线性的相位跳变都会直接导致计算出的群延迟出现异常尖峰或负值,进而误导对系统瞬态响应的判断。相位反转通常表现为相位曲线在特定频率点发生 $180^\circ$(或 $\pi$ 弧度)的突变,这种现象可能源于测量链路的极性接反、传感器共振引起的相位漂移,或是系统本身存在全通滤波特性。
当相位曲线出现反转时,直接对该相位求导得到的群延迟数值会严重偏离真实物理意义。例如,若相位在低频段为 $0^\circ$,而在高频段突然跳变为 $-180^\circ$,该跳变点附近的导数趋向于无穷大,导致群延迟出现巨大的虚假峰值。这种由相位不连续引起的数学奇点,使得基于此计算的群延迟无法反映信号实际的到达时间,因此在高精度测量场景中,必须对相位数据进行 unwrap(解卷绕)处理,消除因反正弦或反正切函数取值范围限制导致的 $2\pi$ 周期性折叠,从而还原真实的相位变化趋势。
时间对齐的核心逻辑与算法实现
时间对齐旨在消除不同测量通道或不同频率段之间的固定时间偏移,确保信号在时域上的波形能够准确重合。在群延迟测量中,时间对齐的核心目标是消除系统固有的传播延迟,使参考信号与测量信号的相对位置符合物理预期。常用的对齐策略包括基于互相关函数的峰值检测法,该方法通过计算参考信号与测量信号的互相关序列,寻找峰值位置作为时间偏移量 $\Delta t$,进而对信号进行时移补偿。另一种方法是利用群延迟本身的物理属性,在已知系统最小相位特性或线性相位段,通过拟合相位斜率确定整体延迟常数。
实际应用中,时间对齐的效果会直接影响群延迟曲线的平滑度与准确性。若未进行有效对齐,测量得到的群延迟曲线将包含一个由固定延迟引起的直流偏置,虽然这不影响相位斜率(即相对群延迟),但在分析多单元扬声器分频点相位一致性或房间声学反射声到达时间时,固定的时间偏移会导致不同频段间的相位关系判断错误。通过精确的时间对齐,可以确保群延迟曲线反映的是系统频率选择性带来的动态延迟变化,而非静态的传播时间,从而为系统校正提供可靠的数据基础。
相位反转对群延迟计算的干扰机制
相位反转会破坏相位函数的单调性或连续性,导致群延迟计算结果出现非物理的剧烈波动。在被动声学元件或线性电子电路中,相位变化通常是连续的,但若测量过程中引入额外的 $180^\circ$ 相位跳跃,求导操作会将这一突变转化为巨大的瞬时延迟值。这种现象在高频段尤为显著,因为高频段相位变化通常更为剧烈,微小的相位测量误差或反转会被放大为显著的群延迟偏差。例如,在测量高频驱动器时,若因电缆接地不良导致相位极性翻转,计算出的群延迟可能在特定高频点出现数十毫秒的异常值,远超声波在常规距离下的传播时间。
为了识别并处理相位反转,测量系统通常采用相位连续性检测算法。通过监测相邻频率点的相位差,若相位差超过预设阈值(如 $90^\circ$ 或 $180^\circ$),则判定为潜在的相位反转或噪声干扰,需结合幅频特性进行综合判断。在某些复杂系统中,相位反转可能由系统的非最小相位特性引起,如存在右半平面零点,此时相位变化方向与常规情况相反,群延迟可能为负值。负群延迟并不代表信号超前,而是反映了信号不同频率分量之间的重组效应,正确解析这一现象需要结合系统的传递函数进行严密的数学推导,而非简单依赖直观的时间直觉。
数据验证与测量一致性控制
确保群延迟测量结果的真实性依赖于严密的实验条件控制与数据验证流程。测量链路中的任何非线性失真、量化噪声或混叠效应都会扭曲相位信息,进而影响群延迟的准确性。使用高动态范围的采集设备与合适的采样率,能够有效捕捉信号的瞬态特征,避免由于采样点不足导致的相位估计误差。在验证过程中,可通过比较不同测量距离下的群延迟曲线一致性来评估系统稳定性,理论上,改变测量距离仅应引起群延迟曲线的整体平移,而不会改变曲线的形状特征。
实际测量中,环境噪声与背景反射会干扰相位估计,特别是在低频段,信噪比较低可能导致相位数据随机分布。通过多次测量取平均或使用窗函数平滑处理,可以提升相位数据的稳定性。此外,利用已知特性的标准器件(如全通滤波器或线性相位延迟线)进行基准测试,可以验证测量系统的相位反转检测与时间对齐算法的有效性。通过对比理论计算值与实测值,评估系统误差范围,确保群延迟测量结果符合物理规律,为后续的系统设计与校正提供可信依据。